

 en

ข่าว
 บ้าน / ข่าว / ข่าวอุตสาหกรรม / ทำความเข้าใจเกี่ยวกับมอเตอร์ขับเคลื่อนแบบ Slew: แรงบิด การเปลี่ยนเกียร์ และการเลือกใช้งานจริง
ทำความเข้าใจเกี่ยวกับมอเตอร์ขับเคลื่อนแบบ Slew: แรงบิด การเปลี่ยนเกียร์ และการเลือกใช้งานจริง
 2026.11.06
 ข่าวอุตสาหกรรม
ถามใครก็ตามที่ใช้เวลาทั้งวันไปกับแผงโซลาร์เซลล์ เครนท่าเรือ หรือสายการประกอบอัตโนมัติ อะไรที่ทำให้โครงสร้างหนักแกว่งไปมาได้อย่างราบรื่น และคำตอบมักจะเป็นส่วนประกอบเล็กๆ เดียวกัน ในเวิร์กช็อปของเราใน Jiangyin เราได้สร้างชุดประกอบเหล่านี้จำนวนมากตลอดหลายปีที่ผ่านมา และเราสังเกตเห็นว่าวลีที่ลูกค้าเข้าถึงบ่อยที่สุดคือมอเตอร์ขับเคลื่อนแบบฆ่า เป็นการจดชวเลขในทางปฏิบัติสำหรับหน่วยการหมุนด้วยมอเตอร์ที่สมบูรณ์ โดยที่มอเตอร์ไฟฟ้า กระปุกเกียร์ และวงแหวนสวิงทำงานเป็นบรรจุภัณฑ์ที่ปิดสนิท บทความนี้จะอธิบายสิ่งที่อยู่ภายในบรรจุภัณฑ์ดังกล่าว และวิธีเลือกบรรจุภัณฑ์ที่เหมาะกับเครื่องของคุณอย่างแท้จริง
มอเตอร์ขับเคลื่อน Slew คืออะไรจริงๆ
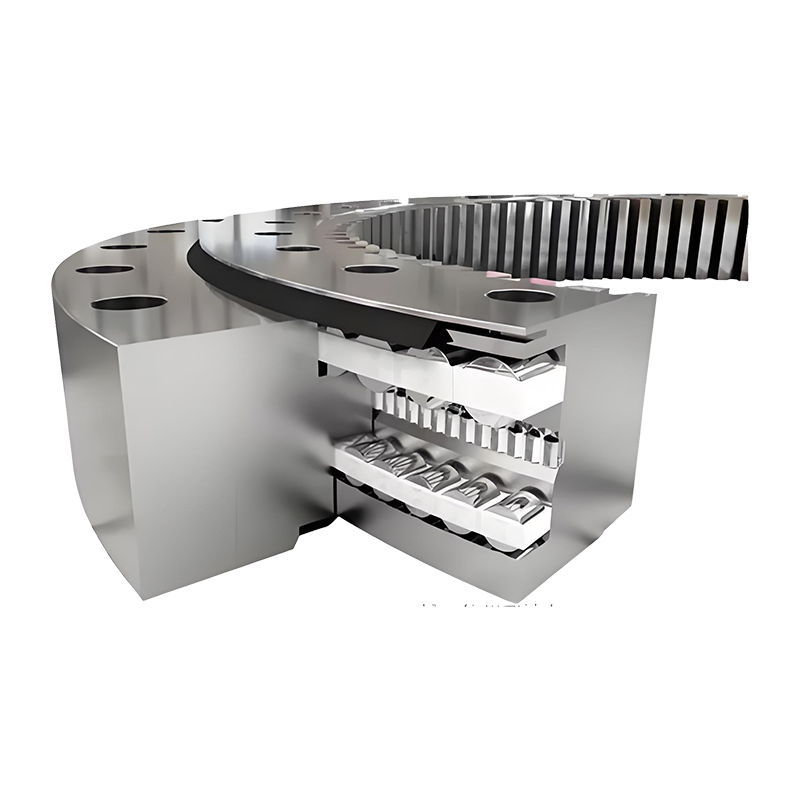
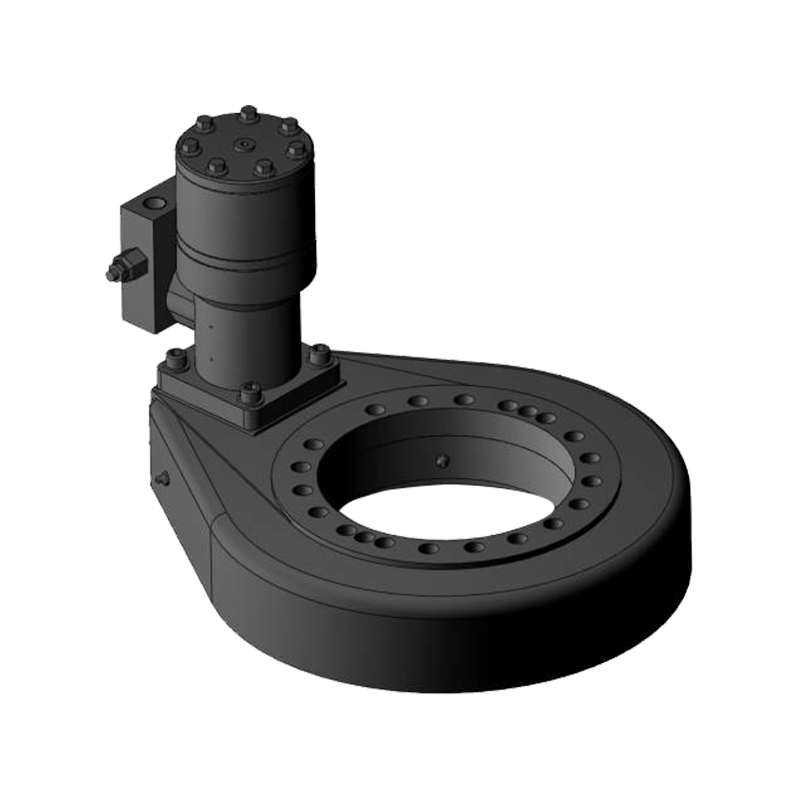
สลูว์ไดรฟ์คือกระปุกเกียร์ขนาดกะทัดรัดที่ประกอบอยู่ในตัวเองซึ่งสร้างขึ้นรอบๆ แบริ่งแหวนสวิง วงแหวนรับน้ำหนักและให้ฟันเฟืองที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ เพลาตัวหนอนที่แข็งตัวซึ่งรองรับโดยตัวเรือน จะประกบกับฟันเหล่านั้นและหมุนชุดประกอบทั้งหมด เพิ่มมอเตอร์เข้ากับเพลาอินพุต และคุณจะมีหน่วยที่แปลงพลังงานไฟฟ้าจำนวนพอประมาณให้เป็นแรงบิดในการหมุนหลายพันนิวตัน-เมตร ที่ความเร็วเอาท์พุตที่วัดเป็นองศาต่อวินาที แทนที่จะเป็นรอบต่อนาที
วลีนี้ใช้ในสองวิธีที่แตกต่างกันเล็กน้อย และควรทำความเข้าใจให้ชัดเจนว่าคุณหมายถึงอะไร บางครั้งมันหมายถึงมอเตอร์เพียงอย่างเดียว ส่วนประกอบอินพุตที่ยึดติดอยู่กับตัวลดขนาด บ่อยครั้ง โดยเฉพาะอย่างยิ่งในการสนทนาในการจัดซื้อ หมายถึงการขับเคลื่อนด้วยมอเตอร์ที่สมบูรณ์: มอเตอร์ เบรก ตัวลดหนอน และแหวนสวิงที่ส่งมอบเป็นหน่วยทดสอบเดียว การชี้แจงเรื่องนี้ตั้งแต่เนิ่นๆ จะช่วยประหยัดเวลาในการกลับไปกลับมาในภายหลังได้อย่างน่าประหลาดใจ เนื่องจากการสนทนาเรื่องขนาดจะค่อนข้างแตกต่างกันในแต่ละกรณี หากคุณต้องการเห็นหลักการดังกล่าว โปรดดูหมายเหตุของเราที่ กลไกการแกว่งช่วยให้สามารถหมุนงานหนักได้อย่างไร ติดตามเส้นทางการโหลดจากเวิร์มไปยังเสียงเรียกเข้าในภาษาธรรมดา
ภายในสภา: สามงาน สามส่วน
มอเตอร์สลูว์ไดรฟ์ทุกตัวจะแบ่งการทำงานระหว่างกลุ่มส่วนประกอบสามกลุ่ม การดูแยกกันทำให้ง่ายขึ้นมากในการดูว่าจุดใดที่สเปคแคบและจุดไหนที่สามารถปรับแก้ได้
แหวนแกว่งจะรับน้ำหนัก
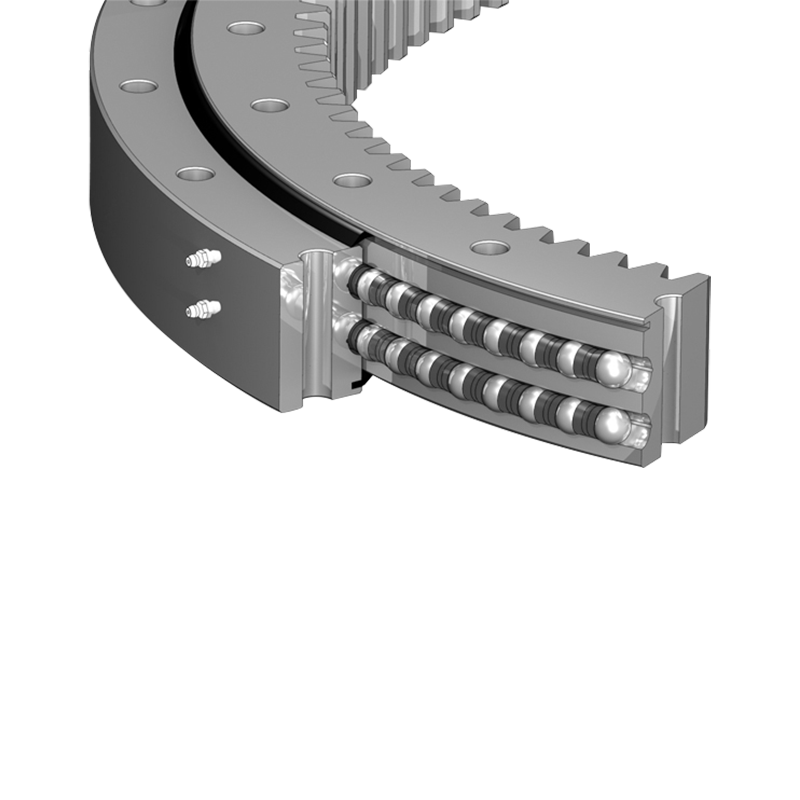
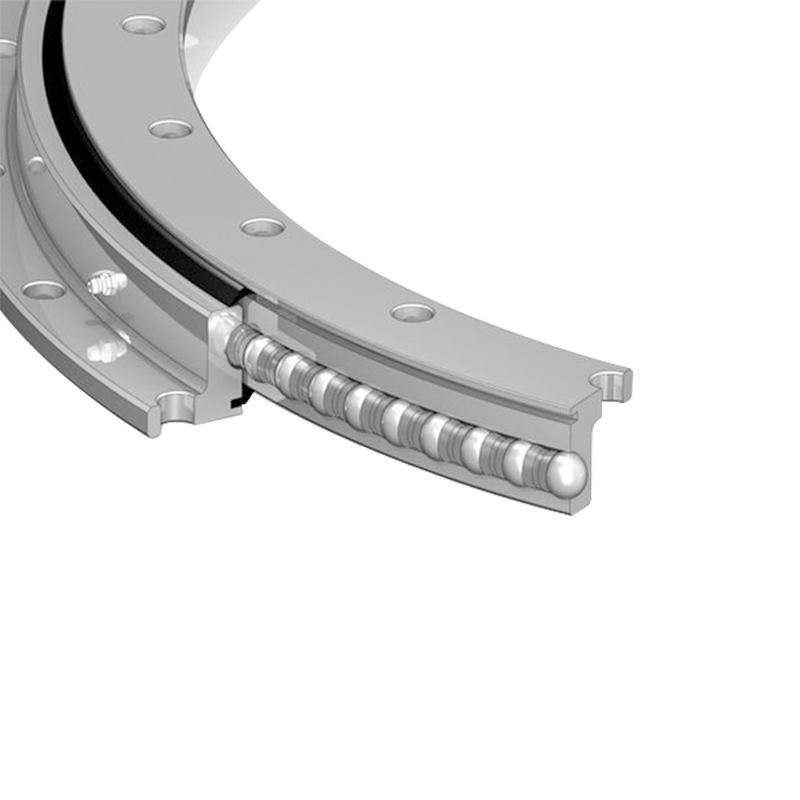
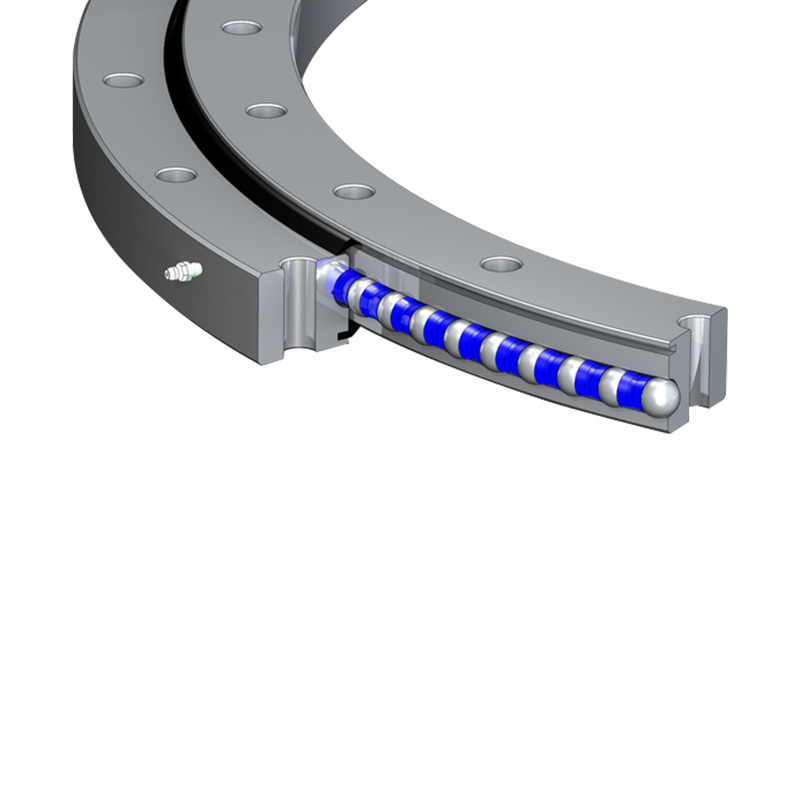
ทางวิ่งรับภาระตามแนวแกน โหลดในแนวรัศมี และโมเมนต์การเอียง ในขณะที่วงแหวนฟันเฟืองรอบเส้นผ่านศูนย์กลางภายนอกหรือภายในจะกลายเป็นเฟืองขับเคลื่อน เส้นผ่านศูนย์กลางวงแหวน ประเภทของร่องน้ำ และคุณภาพของฟันส่วนใหญ่จะเป็นตัวกำหนดว่าเครื่องจะเงียบได้นานแค่ไหนภายใต้ภาระหนัก
ชุดตัวหนอนเพิ่มแรงบิด
อัตราส่วนที่สูงในความยาวแกนที่สั้นมากถือเป็นข้อได้เปรียบที่ยอดเยี่ยมของระบบขับเคลื่อนแบบเวิร์ม นอกจากนี้ยังให้ระดับการล็อคตัวเอง ซึ่งสำคัญกับแกนแนวตั้งที่แรงโน้มถ่วงยินดีให้ความช่วยเหลือเสมอ ความแข็งของตัวเรือนและการตกแต่งเกียร์จะกำหนดว่าแรงบิดที่คำนวณได้จะไปถึงเอาท์พุตจริงมากน้อยเพียงใดโดยไม่มีการสะท้าน
มอเตอร์กำหนดตัวละคร
สเต็ปเปอร์, กระแสตรงแบบมีแปรงถ่าน, กระแสตรงไร้แปรงถ่าน หรือแบบอะซิงโครนัสสามเฟส ตัวเลือกมอเตอร์จะควบคุมความสามารถในการควบคุม ความร้อน ข้อกำหนดในการจ่ายไฟ และต้นทุน โดยปกติแล้วเบรกแบบสปริงและตัวเข้ารหัสมักจะถูกเพิ่มเข้าไปในอินเทอร์เฟซเดียวกัน ซึ่งเป็นเหตุผลว่าทำไมการระบุเบรกดังกล่าวร่วมกับมอเตอร์แทนที่จะทำในภายหลังจึงคุ้มค่า
ไฟฟ้ากับไฮดรอลิก: เหตุใดความสมดุลจึงเปลี่ยนไป
ไดรฟ์ไฮดรอลิกยังคงครองเครื่องจักรเคลื่อนที่ และด้วยเหตุผลที่ดี: ทนทานต่อแรงกระแทก มีขนาดกะทัดรัดสำหรับแรงบิดที่ส่ง และทีมบำรุงรักษาที่ทำงานร่วมกับพวกเขาอยู่แล้วเข้าใจเป็นอย่างดี ในการติดตั้งแบบตายตัว มอเตอร์ไฟฟ้าแบบสลูว์ไดรฟ์จะกลายเป็นค่าเริ่มต้นอย่างเงียบๆ ความสะอาด การควบคุมได้ และการไม่มีวงจรของเหลวมาจัดการ ล้วนผลักดันการตัดสินใจไปในทิศทางเดียวกัน
ประเด็นในทางปฏิบัติประการหนึ่งที่เกิดขึ้นครั้งแล้วครั้งเล่า: ไดรฟ์ไฟฟ้าจะยึดตำแหน่งไว้พร้อมเบรกแบบสปริงที่ไม่ต้องใช้กำลังเพื่อคงการทำงาน ซึ่งยินดีเป็นอย่างยิ่งในสนามพลังงานแสงอาทิตย์ในระหว่างที่กริดไฟฟ้าดับ โดยทั่วไปมอเตอร์ไฮดรอลิกต้องการแรงดันคงที่หรือเช็ควาล์วที่ควบคุมโดยนำร่องจึงจะทำงานเดียวกันได้
| การพิจารณา | ขับเคลื่อนด้วยไฟฟ้า | ไดรฟ์ไฮดรอลิก |
|---|---|---|
| ความแม่นยำของตำแหน่ง | สูงพร้อมการตอบสนองของตัวเข้ารหัส | ปานกลางขึ้นอยู่กับการควบคุมวาล์ว |
| ยืนนิ่งอยู่ | สปริงเบรก ไม่ต้องใช้กำลัง | ต้องการแรงดันคงที่หรือเช็ควาล์ว |
| การบำรุงรักษาตามปกติ | จาระบีและการตรวจสอบเท่านั้น | การตรวจสอบของเหลว ตัวกรอง ท่อ และซีล |
| อากาศหนาวและร้อน | แรงบิดที่สม่ำเสมอ | การเปลี่ยนแปลงความหนืดส่งผลต่อความเร็ว |
| พอดีทั่วไป | เครื่องติดตาม หุ่นยนต์ อุปกรณ์ทางการแพทย์ | โรงงานเคลื่อนที่ เหมืองแร่ ดาดฟ้าเรือ |
ที่ซึ่ง Motorized Slew Drives ได้รับการเก็บรักษา
การใช้งานมีแนวโน้มที่จะกระจุกอยู่ตามจุดบกพร่องไม่กี่จุด: ความเร็วต่ำ แรงบิดสูง การเปิดรับแสงกลางแจ้ง และความต้องการในการยึดตำแหน่งไว้เป็นเวลานานโดยไม่ต้องดริฟท์
เครื่องติดตามแสงอาทิตย์
แถวตัวติดตามแกนเดียวจะเคลื่อนที่สองครั้งต่อวัน จับมุมที่แม่นยำ และต้องรอดพ้นจากฝุ่น น้ำค้างแข็ง และแสงอัลตราไวโอเลตนานหลายทศวรรษ ตัวเรือนแบบปิดและการปิดผนึกที่กว้างขวางมีมากกว่าความเร็วดิบที่เคยมีมา หน่วยที่สร้างขึ้นเพื่อหน้าที่นี้อยู่ในของเรา
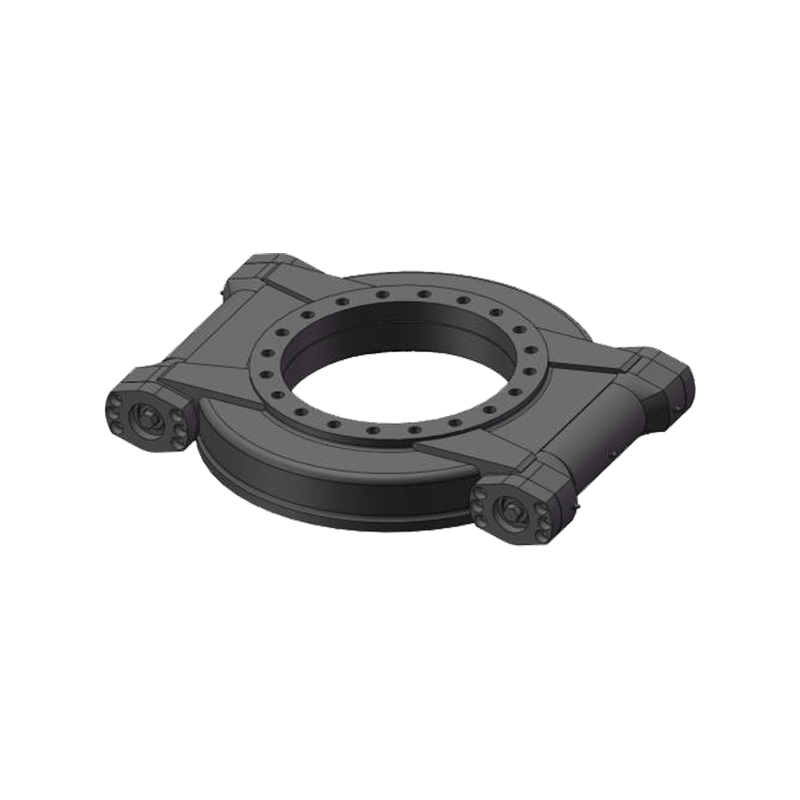 ไดรฟ์แกว่งแนวนอนสำหรับตัวติดตามแกนเดียว ตัวขับเคลื่อนการแกว่งแนวนอนแบบล็อคตัวเองให้การเคลื่อนที่แบบหมุนที่แม่นยำสำหรับแถวตัวติดตามแกนเดียว และมาในรุ่นตั้งแต่เครื่องจักรขนาดเบาจนถึงเครื่องจักรงานหนัก ดูผลิตภัณฑ์ →
ช่วง
กังหันลมและการหันเห
ระบบระยะพิทช์และการหันเหผสมผสานแรงบิดในการยึดเกาะสูงเข้ากับข้อกำหนดด้านความปลอดภัยที่ต้องการ และคาดว่าการเข้าถึงการบำรุงรักษาจะหายาก พฤติกรรมการล็อคตัวเองของหนอนถือเป็นทรัพย์สินที่แท้จริงบนแกนหันเห
เครน รถขุด และอุปกรณ์ยก
บนแกนแนวตั้ง ระบบขับเคลื่อนมักจะอยู่ใต้เครื่องจักร โดยขับเคลื่อนเกียร์ภายในและรับน้ำหนักโดยตรง ความแข็งแกร่งและการจัดตำแหน่งครอบงำการสนทนาด้านการออกแบบและเรา
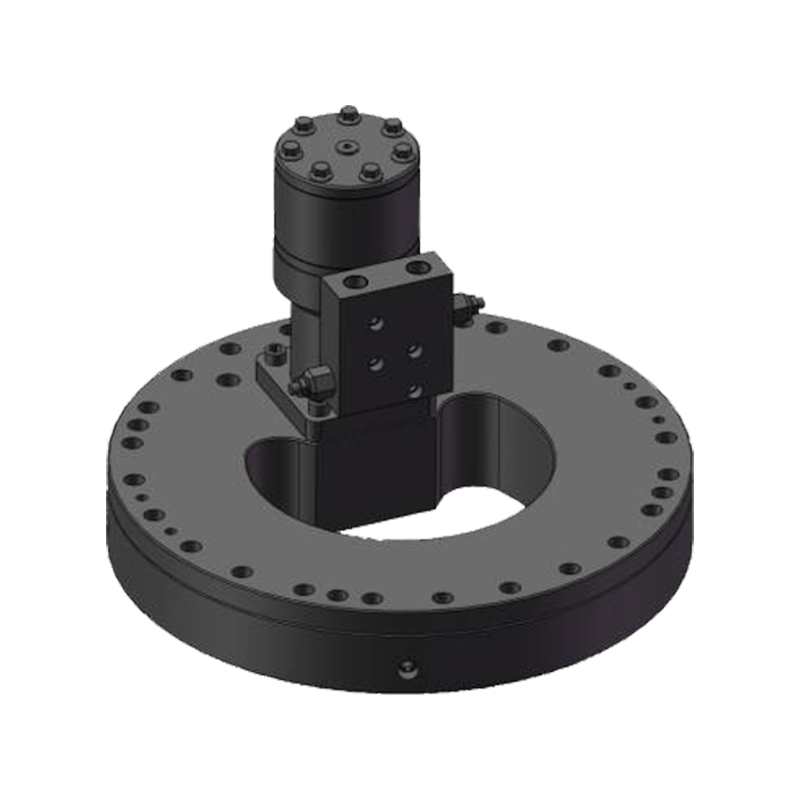 ไดรฟ์แกว่งเกียร์ภายในแนวตั้ง ตัวขับเฟืองสวิงภายในแนวตั้งแบบล็อคตัวเองรองรับการหมุนของแบริ่งรับน้ำหนักบนแกนแนวตั้ง พร้อมระบบส่งกำลังเฟืองภายในและหลายขนาดสำหรับเครื่องจักรอุตสาหกรรม ดูผลิตภัณฑ์ →
การออกแบบมักระบุไว้สำหรับการจัดเตรียมนี้
หุ่นยนต์และระบบอัตโนมัติขนาดกะทัดรัด
ลำดับความสำคัญกลับกัน: ความสามารถในการทำซ้ำ ฟันเฟือง และการเดินสายเคเบิลผ่านจุดศูนย์กลางกลวงมาเป็นอันดับแรก แท่นกลวงช่วยให้การเดินสายไฟผ่านแกนหมุนได้โดยตรง ซึ่งช่วยให้เซลล์หุ่นยนต์เป็นระเบียบเรียบร้อยและโต๊ะดัชนีแบบหมุนสามารถซ่อมบำรุงได้ การออกแบบเหล่านั้นถูกจัดกลุ่มไว้ใน
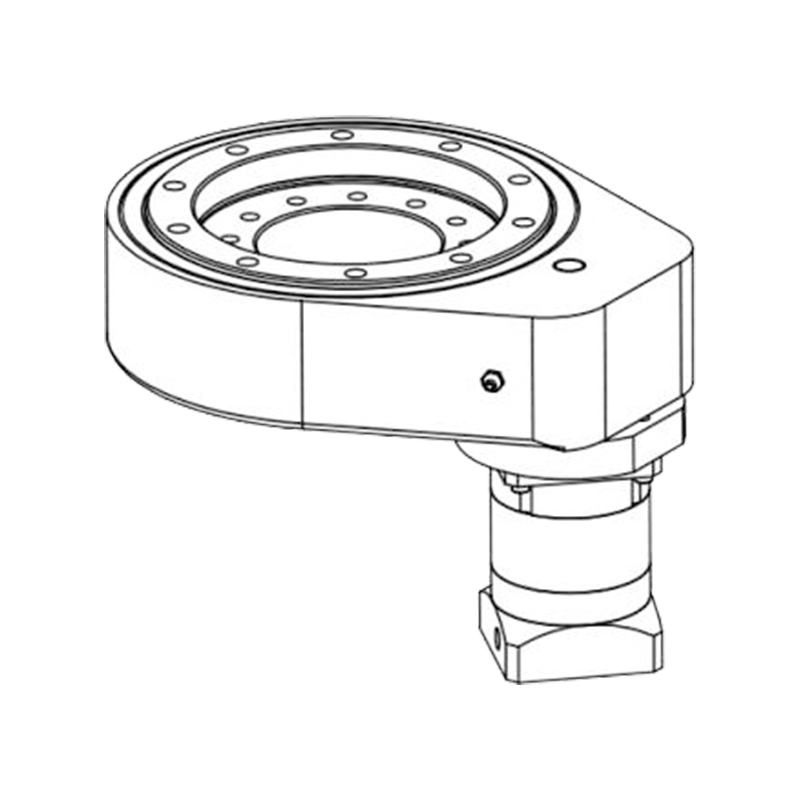 แท่นหมุนแบบกลวงเพื่อการวางตำแหน่งที่แม่นยำ แท่นหมุนแบบกลวงช่วยให้สายเคเบิลผ่านแกนหมุนได้และให้ตำแหน่งที่แม่นยำสำหรับหุ่นยนต์ ระบบกำหนดตำแหน่งแบบหมุน และอุปกรณ์อัตโนมัติ ดูผลิตภัณฑ์ →
.
ยานพาหนะทางการแพทย์และพิเศษ
โต๊ะวางตำแหน่งผู้ป่วย เสาไฟเคลื่อนที่ และแท่นทำงานทางอากาศ ล้วนยืมหลักการเดียวกัน: การเคลื่อนไหวที่ราบรื่น การทำงานที่เงียบ และเบรกที่ไม่ต้องใช้กำลังในการหยุดนิ่ง
การปรับขนาดมอเตอร์ขับเคลื่อนแบบ Slew: ตัวเลขที่สำคัญ
การกำหนดขนาดไม่ค่อยเกี่ยวกับการเลือกหน่วยที่ใหญ่ที่สุดที่มีอยู่ เป็นเรื่องเกี่ยวกับการจับคู่แรงบิด รูปทรง และหน้าที่อย่างตรงไปตรงมา จากนั้นทิ้งขอบเขตด้านความปลอดภัยที่เหมาะสมไว้มากกว่าที่จะเป็นเรื่องใหญ่โต
- แรงบิดคงค้างและแรงบิดแบบไดนามิก: โหลดเมื่อแกนจอดมักจะเป็นตัวเลขที่สูงกว่าและเป็นค่าที่หยิบชุดขับเคลื่อน
- โมเมนต์การเอียงและภาระในแนวรัศมี: ตรวจสอบว่าจุดศูนย์ถ่วงอยู่ห่างจากศูนย์กลางวงแหวนแค่ไหน ไม่ใช่แค่มวลทั้งหมด
- อัตราทดเกียร์และความเร็วเอาท์พุต: คิดเป็นองศาต่อวินาที เนื่องจากการออกแบบส่วนใหญ่ไม่เคยปฏิวัติการบริการอย่างสมบูรณ์
- รอบการทำงานและเริ่มต่อชั่วโมง: ตัวติดตามที่เคลื่อนที่วันละสองครั้งเป็นหน้าที่ที่แตกต่างไปจากข้อต่อหุ่นยนต์ที่หมุนเวียนอย่างต่อเนื่องโดยสิ้นเชิง
- สภาพแวดล้อม: ฝุ่น สเปรย์เกลือ การชะล้าง และอุณหภูมิโดยรอบ ส่งผลต่อข้อกำหนดการซีล ผิวเคลือบ และการหล่อลื่น
- ระยะฟันเฟืองและความสามารถในการทำซ้ำ: แน่นพอที่จะยึดขอบเขตการมองเห็นของเซนเซอร์ หลวมเพียงพอเพื่อหลีกเลี่ยงการพันกันเมื่อโครงสร้างเบี่ยงเบนไป
- เบรกและการปลดแบบแมนนวล: พิจารณาว่าช่างเทคนิคจะเคลื่อนแกนอย่างไรระหว่างการทดสอบเดินเครื่องหรือหลังจากไฟฟ้าดับ
การติดตั้งและการดูแลรักษาที่ตอบแทนคุณ
สาเหตุที่พบบ่อยที่สุดของความล้มเหลวตั้งแต่เนิ่นๆ ที่เราขอให้ตรวจสอบไม่ใช่ข้อบกพร่องที่เป็นสาระสำคัญ เป็นหน้ายึดที่ไม่แบน โบลท์ที่ไม่เคยถูกบิดซ้ำ หรือช่วงการหล่อลื่นข้ามไปอย่างเงียบๆ ตลอดฤดูกาลที่วุ่นวาย
- เครื่องจักรที่หน้ายึดให้เรียบและทำความสะอาดอย่างทั่วถึง ความบิดเบี้ยวสองสามในพันจะปรากฏเป็นสัญญาณรบกวนและการสึกหรอที่ไม่สม่ำเสมอภายในไม่กี่เดือน
- ขันโบลต์ให้แน่นในรูปแบบกากบาทตามพรีโหลดที่ระบุ โดยใช้ประแจที่ปรับเทียบแล้วแทนการพิจารณา
- ทาจาระบีตาข่ายตัวหนอนและเฟืองวงแหวนตามช่วงเวลาที่แนะนำ และตรวจสอบขอบซีลในขณะที่คุณอยู่ที่นั่น
- บันทึกผลสะท้อนกลับในการทดสอบเดินระบบ เพื่อให้การวัดในภายหลังมีบางสิ่งที่มีความหมายในการเปรียบเทียบ
- ตรวจสอบน้ำเข้าหลังฝนตกหนักหรือการชะล้าง โดยเฉพาะอย่างยิ่งในการติดตั้งแนวตั้งซึ่งมีแอ่งน้ำอยู่ด้านบน
นำมารวมกันทั้งหมด
มอเตอร์ขับเคลื่อนแบบสลูว์เป็นงานวิศวกรรมชิ้นเล็กๆ ที่จะตัดสินว่าโครงสร้างขนาดใหญ่จะเคลื่อนที่ได้อย่างมั่นใจเพียงใด ปรับแรงบิด รูปทรง และรอบการทำงานให้ถูกต้อง ปกป้องจากสภาพอากาศ และเครื่องยนต์จะทำงานอย่างเงียบๆ ได้นานหลายปี หากคุณกำลังดำเนินการผ่านรายการที่เลือกอยู่ในขณะนี้ คุณสามารถเรียกดูได้ ตลับลูกปืนสวิงและชุดขับเคลื่อนที่สมบูรณ์ของเรา หรือเพียงบอกเราว่าแกนของคุณต้องบรรทุกอะไร และต้องเคลื่อนที่บ่อยแค่ไหน การสนทนานั้นมักจะเป็นเส้นทางที่เร็วที่สุดในการหาคำตอบที่สมเหตุสมผล

บริษัท Transmission Technology Jiangsu Manchen, Ltd. เก่งในการสร้างตลับลูกปืนที่กำหนดเองเชื่อถือได้และแม่นยำสำหรับอุตสาหกรรมที่หลากหลายสร้างสรรค์สิ่งใหม่ ๆ อย่างต่อเนื่องเพื่อให้ได้มาตรฐานสูงสุดและแสวงหาโอกาสการทำงานร่วมกัน ซัพพลายเออร์แบริ่งที่น่าเชื่อถือและมั่นคงในประเทศจีน
ติดต่อเรา
-
Address:ฉบับที่ 8, ถนน Nanqiu, เมือง Huangtu, Jiangyin City, China
-
Tel:+86-13646122221
-
E-mail:
-
E-mail:ma@slewingbearingcn.com
